شیائومی از دست رباتیک با ۲۶ موتور و ۱۵۰۰ حسگر لمسی رونمایی کرد
خلاصه مقاله:شیائومی از جدیدترین دست رباتیک زیستتقلید خود با تمرکز بر کاربردهای صنعتی رونمایی کرده است. این دست با ۲۱ درجه آزادی، ۲۶ موتور و ۱۵۰۰ نقطه حسگر لمسی طراحی شده تا رباتها بتوانند در محیطهای تولیدی، اشیا و قطعات مختلف را با انعطاف و کنترل بیشتری بگیرند. این پروژه بر اساس دادههای واقعی فعالیتهای دستی در کارخانه خودروسازی شیائومی توسعه یافته است. هدف تیم سازنده، بررسی ظرفیت دستهای رباتیک با قابلیت حرکت بیشتر برای انجام طیف متنوعی از عملیات در محیطهای تولیدی است.
طراحی بر اساس دادههای واقعی کارخانه
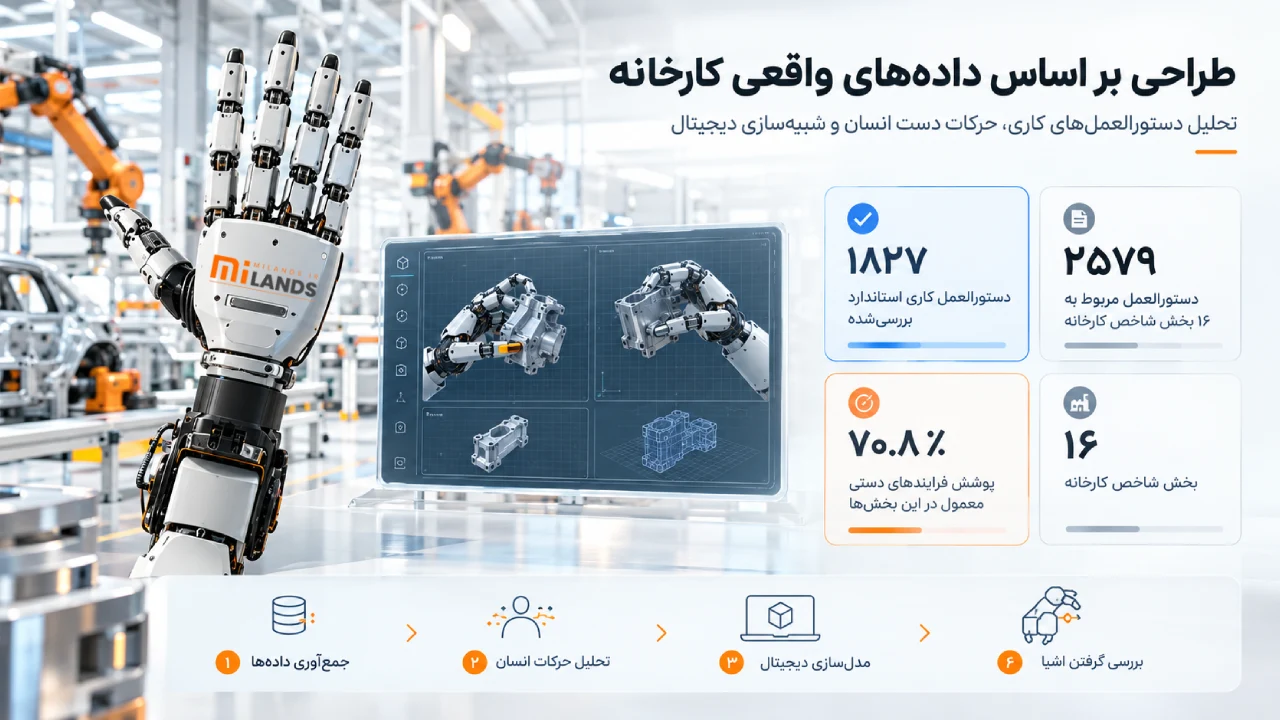
تیم رباتیک شیائومی برای توسعه این دست، اطلاعات مربوط به ۱۸۲۷ دستورالعمل کاری استاندارد (SOP) را از مرکز آزمایشی بخش تولید هوشمند خودروهای این شرکت جمعآوری و بررسی کرده است. این دادهها از میان ۲۵۷۹ دستورالعمل مربوط به ۱۶ بخش شاخص کارخانه انتخاب شدهاند و بیش از ۷۰٫۸ درصد از فرایندهای دستی معمول در این بخشها را پوشش میدهند.
تیم توسعه پس از جمعآوری اطلاعات، دادههای مربوط به حرکات انسان را دستهبندی و پردازش کرده و از آنها برای تحلیل و شبیهسازی حرکات دست بهره برده است. همچنین، ابزارها و قطعات واقعی کارخانه بهصورت مدلهای دیجیتال در محیط شبیهسازی بازسازی شدهاند تا امکان بررسی گرفتن اشیا از زاویههای مختلف فراهم شود.
استفاده از این دادهها کمک میکند طراحی دست رباتیک بر اساس نیازهای واقعی محیط تولید شکل بگیرد، نه صرفاً حرکاتی که در مدلهای نظری تعریف شدهاند.
۲۶ موتور و ۲۱ درجه آزادی؛ ترکیبی برای کنترل دقیقتر
دست جدید شیائومی از ۲۶ موتور با ساختار محرک ترکیبی استفاده میکند و ۲۱ درجه آزادی دارد. درجه آزادی به تعداد حرکتهای مستقل قابلکنترل در یک سازوکار اشاره دارد. در دست رباتیک، این ویژگی بر توانایی تغییر وضعیت انگشتان و سازگاری با شکلهای مختلف اشیا اثر میگذارد.
ساختار محرک ترکیبی در کنار سامانه کنترل کشش تاندونها به کار گرفته شده است تا نیروی گرفتن اشیا با دقت بیشتری تنظیم شود. این رویکرد همچنین با هدف افزایش قابلیت اطمینان و سادهتر شدن نگهداری دست توسعه یافته است.
در عملیات صنعتی، صرفاً گرفتن یک قطعه کافی نیست؛ ربات باید بتواند آن را متناسب با شکل و موقعیتش نگه دارد و هنگام تماس با اشیا، نیروی مناسبی اعمال کند. کنترل دقیقتر نیرو میتواند برای چنین وظایفی اهمیت داشته باشد، هرچند عملکرد نهایی به نوع عملیات و شرایط اجرای آن نیز وابسته است.
۱۵۰۰ نقطه حسگر لمسی در سراسر دست
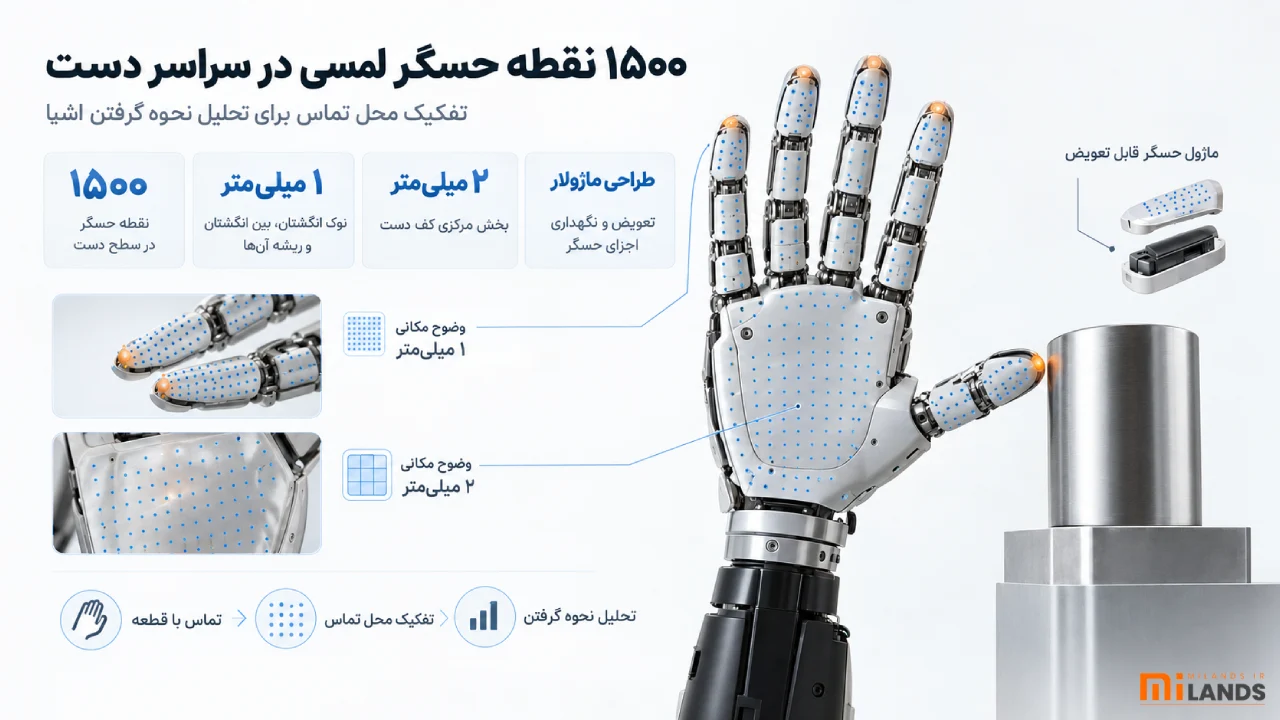
یکی از ویژگیهای اصلی این دست رباتیک، سامانه حسگر لمسی با تراکم بالا است که ۱۵۰۰ نقطه حسگر را در سطح دست پوشش میدهد. وضوح مکانی حسگرها در نواحی بین انگشتان، نوک انگشتان و ریشه آنها به یک میلیمتر میرسد؛ این مقدار در بخش مرکزی کف دست دو میلیمتر است.
وضوح مکانی نشان میدهد سامانه لمسی تا چه اندازه میتواند محل تماس را از یک نقطه به نقطه دیگر تفکیک کند. پوشش لمسی در بخشهای مختلف دست، اطلاعات بیشتری درباره محل تماس با قطعات فراهم میکند و میتواند به تحلیل دقیقتر نحوه گرفتن اشیا کمک کند.
شیائومی همچنین طراحی ماژولار این سامانه را در نظر گرفته است؛ به این معنا که اجزای حسگر قابلیت تعویض و نگهداری دارند. این ویژگی میتواند تعمیر و سرویس بخش لمسی را آسانتر کند و برای جمعآوری و تحلیل دادههای لمسی مشابه حس انسان نیز کاربرد داشته باشد.
شبیهسازی پیش از استفاده در محیط واقعی
تیم توسعه برای بررسی توانایی دست در گرفتن قطعات و ابزارها، از مدلهای دیجیتال اشیای واقعی کارخانه استفاده کرده است. این مدلها امکان شبیهسازی گرفتن اشیا از زاویههای مختلف را فراهم میکنند و به ارزیابی رفتار دست در موقعیتهای متفاوت کمک میکنند.
شیائومی همچنین سامانه خنککننده را بهینهسازی کرده است؛ موضوعی مهم در سازهای که موتورهای متعدد و اجزای متحرک را در فضای محدود جای میدهد. بااینحال، اطلاعات منتشرشده بهتنهایی برای نتیجهگیری درباره دوام دست در همه شرایط کاری یا میزان موفقیت آن در عملیات صنعتی مختلف کافی نیست.
آیا دست رباتیک شیائومی وارد بازار میشود؟
معرفی این دست، بخشی از فعالیتهای برند شیائومی در زمینه رباتیک و اتوماسیون صنعتی است. ترکیب حرکتپذیری بالا، کنترل نیروی گرفتن و حسگرهای لمسی میتواند برای وظایفی که به دستکاری دقیق قطعات نیاز دارند، اهمیت داشته باشد.
بااینحال، در اطلاعات منتشرشده جزئیات مشخصی درباره زمان استفاده گسترده از این دست در خطوط تولید یا عرضه تجاری آن اعلام نشده است. بنابراین، فعلاً باید آن را یک دستاورد فنی در مسیر توسعه رباتهای صنعتی دانست، نه محصولی با زمان عرضه و کاربرد تجاری مشخص.